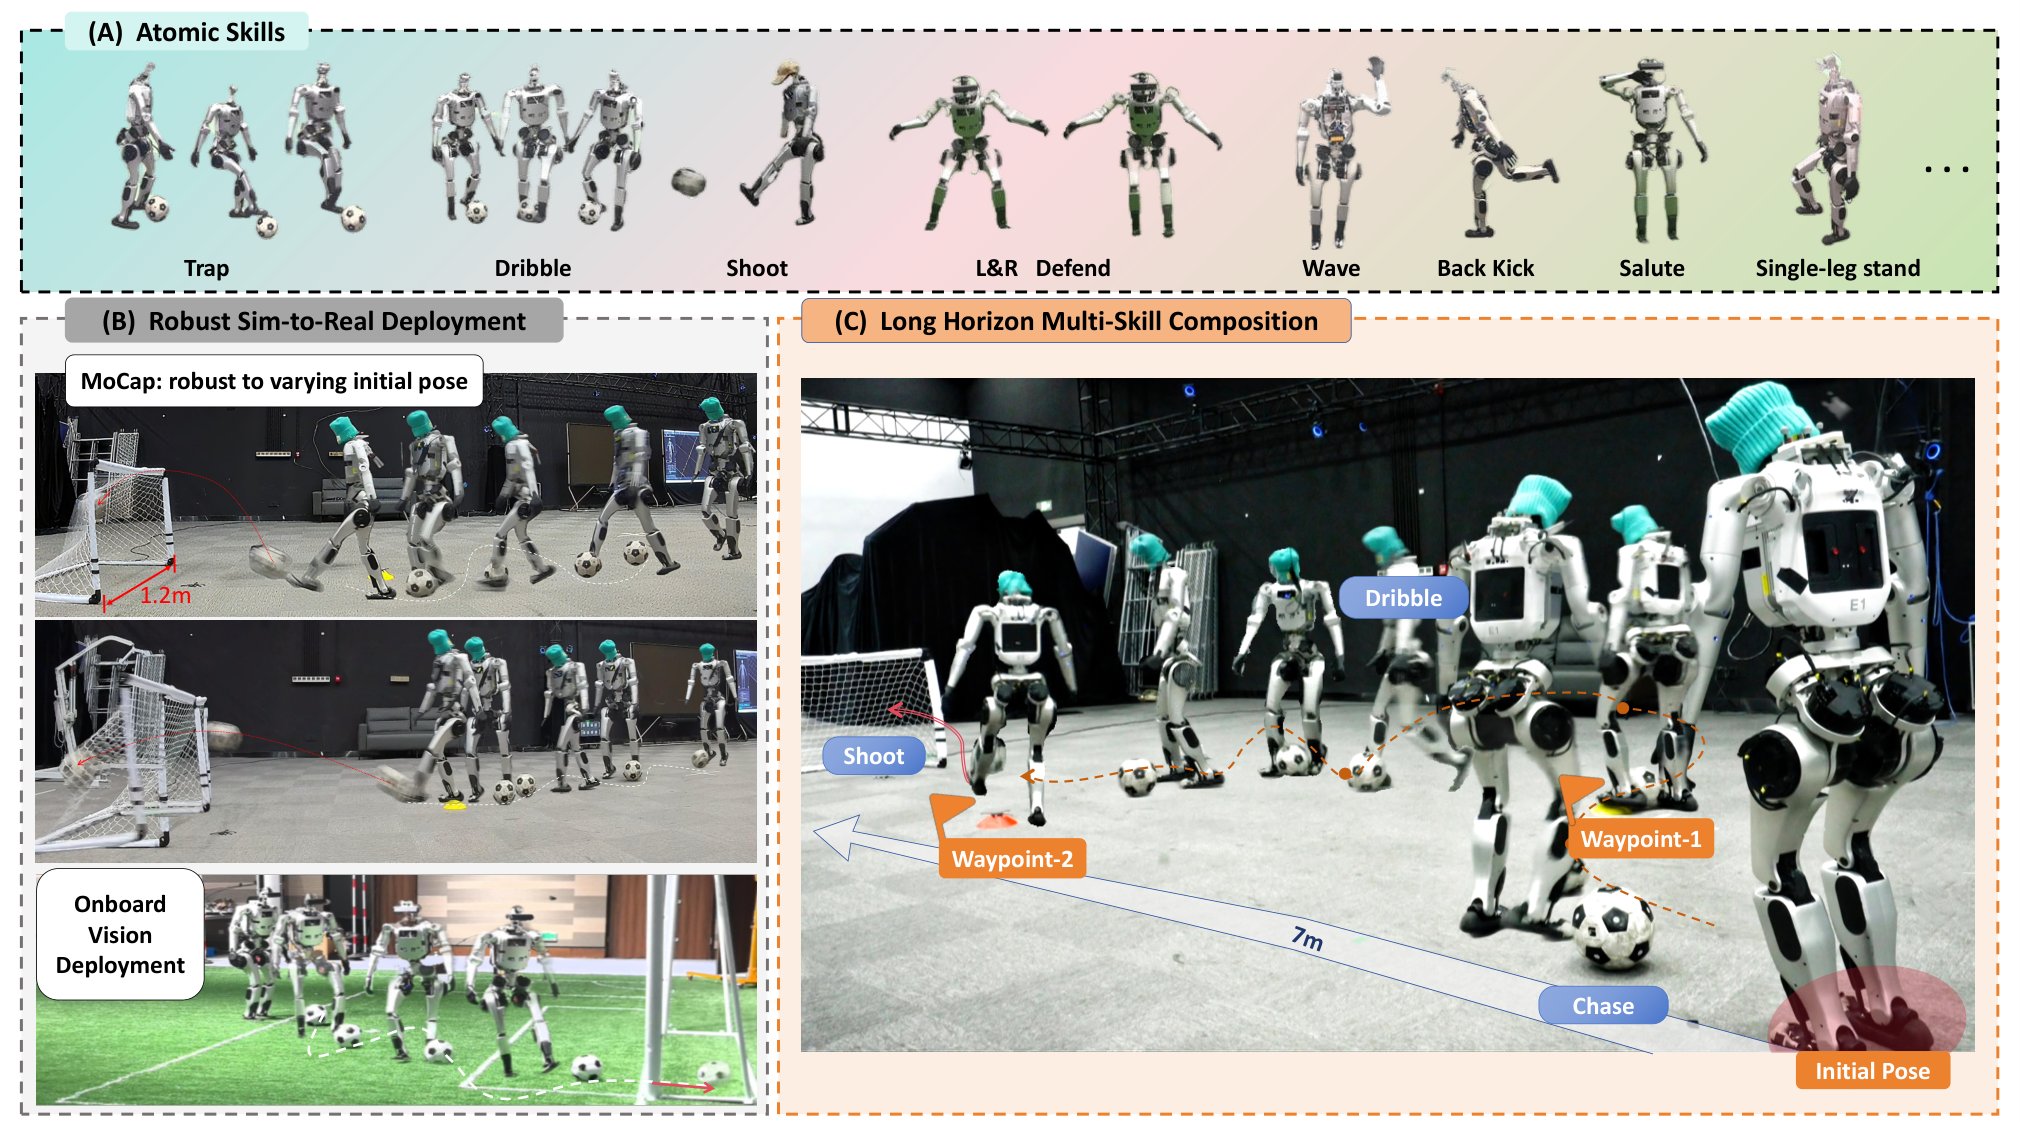
SkillX: Unified Multi-Skill Policy Learning for Humanoid Soccer
Zhangchen Ye*, Enxuan Ruan*, Yifei Bao*, Runhan Huang, Jiankun Yang, Jiakang Jin, Yixiao Huo, Pengyuan Wang, Yinan Han, Huaxing Huang, Wenhao Cui, Yiming Li†, Xiaoyu Tian†
* Equal contribution · † Corresponding author
Conference on Robot Learning (CoRL) 2026Accepted
A unified reinforcement learning framework that combines multiple humanoid soccer skills in one command-conditioned policy, enabling long-horizon skill composition and sim-to-real deployment on the Noetix E1 humanoid robot.